 parlera


Réducteur planétaire de boîte de vitesses de transmission à dents hélicoïdales, série AHL pour servomoteur
Réducteur planétaire
Les réducteurs planétaires ont été largement utilisés dans de nombreuses industries pour leurs pe...
Voir les détailsUn bras robot SCARA compact effectuant un prélèvement et un placement 24h/24 et 7j/7 avec un temps de cycle de 0,4 s, avec une charge utile de 2 kg et 3 000 heures de fonctionnement continu, rend la décision du réducteur au niveau de l'articulation cruciale pour l'entreprise. Au niveau de l'axe de l'épaule, là où la masse du bras et la charge utile combinées créent le moment le plus élevé, le entraînement harmonique vs réducteur planétaire Ce choix détermine la répétabilité, les intervalles de maintenance et le coût total par axe.
Un joint SCARA a une enveloppe opérationnelle étroite mais un budget de tolérance serré. Avant de comparer les conceptions harmoniques et planétaires, définissez les trois exigences non négociables : la répétabilité du positionnement, la rigidité du moment et le couple momentané maximal.
Pour les axes du coude et du poignet, un entraînement harmonique fournit le jeu le plus faible possible dans une unité à un étage. La cannelure extérieure flexible, ou flexspline, se déforme pour maintenir le contact avec la cannelure circulaire, donnant un jeu proche de zéro sans système de précharge.
 Réducteur à engrenages flexible série BSHF pour joints à faible jeu Conçu avec un grand arbre creux et un corps compact, ce réducteur offre un couple et une rigidité élevés tout en minimisant le poids, ce qui le rend idéal pour les bras de robot légers et les articulations de précision. Voir le produit →
Les entraînements harmoniques constituent également le moyen le plus léger d’obtenir une réduction élevée dans une petite enveloppe. Un seul étage fournit un rapport de 50:1 à 160:1, ce qui élimine une courroie secondaire ou un étage d'engrenage. Pour une charge utile SCARA de 2 kg, l'axe du coude subit des charges de choc négligeables, de sorte que la limite de fatigue du flexspline n'est pas un facteur limitant en service nominal.
0,1 minute d'arc ou moins
50:1 à 160:1
0,9 kg
Là où un entraînement harmonique a du mal, c'est l'axe des épaules dans un SCARA de 10 kg ou plus. L'ensemble monobloc flexible et roulement présente une tolérance aux chocs inférieure à celle d'un engrenage planétaire trempé. Les pics de charge dus à la détection de collision ou à l'outillage d'extrémité de bras à grande vitesse peuvent dépasser la capacité de couple du flexspline et provoquer un jeu permanent.
Les réducteurs planétaires gagnent l'axe d'épaule des robots SCARA plus grands car ils supportent des charges de couple et de choc élevées avec un agencement d'engrenages à charge divisée. Plusieurs engrenages planétaires partagent la charge, de sorte que le couple maximal est réparti sur de nombreux points de contact des dents.
 Réducteur de boîte de vitesses planétaire AHB à faible jeu et couple élevé Doté d'engrenages hélicoïdaux trempés et rectifiés, ce réducteur offre un fonctionnement fluide et silencieux et une grande rigidité, ce qui le rend bien adapté aux axes d'épaule qui supportent de lourdes charges et des inversions fréquentes. Voir le produit →
Les réducteurs planétaires de précision de la classe AHB offrent généralement un jeu de 1 à 3 arcmin dans les versions de précision standard et de 0,5 à 1 arcmin avec un roulement de sortie préchargé. Grâce au durcissement et au meulage, les flancs des dents d'engrenage résistent aux piqûres de surface, même en cas d'inversions marche-arrêt fréquentes. Réducteurs planétaires de précision pour articulations de robots voient régulièrement de telles conditions.
La solution de précharge de polarisation minimale ou de rondelle de roulement dans les unités planétaires modernes peut réduire le faux-rond en dessous de 0,1 mm. Néanmoins, les jeux de flanc internes signifient que le jeu mesuré à la sortie n'est presque jamais inférieur à 0,5 arcmin sans un frein sophistiqué ou un étage à double entraînement.
Le tableau ci-dessous résume les mesures les plus pertinentes pour la sélection conjointe SCARA.
| Métrique | Entraînement harmonique | Réducteur planétaire | Pertinence SCARA |
| Contrecoup | 0,1 minute d'arc ou moins | 1 à 3 minutes d'arc | Critique pour la précision de la sélection |
| Rapport à un étage | 50:1 à 160:1 | 3:1 à 10:1 | Détermine la taille du moteur |
| Rigidité en torsion | Élevé par masse | Valeur absolue plus élevée | Résiste aux vibrations du bras |
| Charge de choc | Limité par flexspline | Excellent | Protections contre les collisions |
| Couple continu à 50 % de vitesse | Modéré | Élevé | Questions sur l'épaule |
| Durée de vie | 10 000 à 20 000 heures | 20 000 à 40 000 heures | Définit le plan de maintenance |
Une différence structurelle importante : les entraînements harmoniques s'appuient sur la déviation de la cannelure flexible pour générer le contact des engrenages, et la charge est supportée simultanément par la cannelure circulaire et la cannelure flexible. Les réducteurs planétaires utilisent trois ou quatre planètes identiques pour répartir la charge, donc une surcharge momentanée est plus indulgente.
Les entraînements harmoniques offrent un rendement de 60 à 75 pour cent à un rapport de 50:1, tandis que les réducteurs planétaires atteignent généralement 90 à 95 pour cent au même rapport de sortie. La différence se manifeste par la génération de chaleur dans les opérations SCARA en service continu. Le servomoteur doit fournir un courant supplémentaire pour surmonter le couple à vide plus élevé d'un réducteur d'harmoniques au repos, ce qui affecte le gain du contrôleur et peut provoquer une dérive thermique dans un bras compact.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., qui construit sous la marque BEITTO, a été témoin de ce mode de défaillance à plusieurs reprises sur le terrain : un coude à entraînement harmonique qui perd la précision de sa position après une journée de deux équipes parce que la température de l'enroulement du servo augmente de 15 degrés Celsius au-dessus de la valeur nominale. Les réducteurs planétaires, avec leurs pertes d'éléments roulants plus simples, restent plus froids sous le même cycle de service.
Sélectionnez le type de réducteur en mettant en œuvre un processus d’évaluation en cinq étapes.
Une règle courante sur le terrain : si le couple de l'axe d'épaule dépasse 40 Nm et que le robot n'exécute pas une application stricte en salle blanche, l'option planétaire est le choix de conception le plus sûr. Pour un SCARA de classe de charge utile de 5 kg, les entraînements harmoniques sur le coude et le poignet offrent un bras plus léger et plus simple avec moins d'étages d'engrenage.
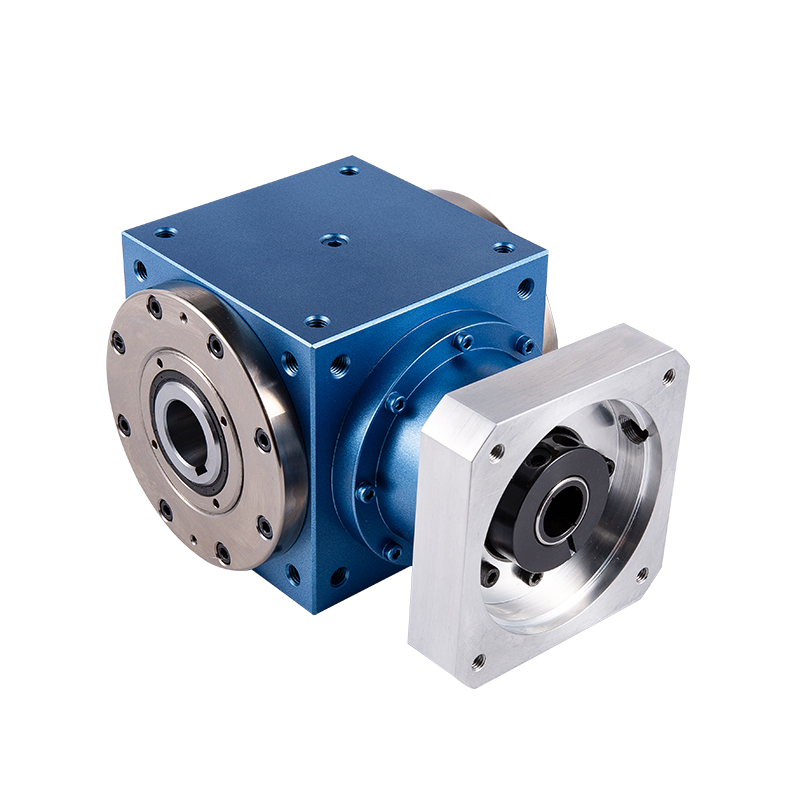 Collecteur à engrenages coniques en spirale série TD-CR avec sortie à arbre creux Ce réducteur présente une conception à arbre creux pour un acheminement flexible et offre une transmission de puissance fluide et efficace avec un faible jeu et un couple élevé, prenant en charge les configurations multi-axes dans les systèmes compacts. Voir le produit →
De nombreux intégrateurs en Chine et en Europe construisent des architectures SCARA hybrides : un réducteur planétaire sur l'épaule, deux entraînements harmoniques sur le coude et le poignet. Cette approche permet de réduire le poids du bras tout en préservant la marge de couple au niveau de l'épaule. Le réducteur à entrée multiple et sortie unique de la série TDCR peut également servir des modules multi-axes, réduisant ainsi le nombre de composants dans un bras robot compact.
Dans les unités harmoniques et planétaires, la défaillance provient des vibrations et de la surchauffe provoquées par le couple d'oscillation du servomoteur. Le réducteur lui-même en est rarement l’origine ; la courbe de couple d'entrée et l'inertie de l'outillage en bout de bras le déclenchent. Dans les entraînements harmoniques, des événements de charge de choc répétés créent des microfissures dans la cannelure flexible et finissent par se propager jusqu'à une fracture. Dans les unités planétaires, l'usure des roulements due à des charges axiales élevées est le mode de fin de vie le plus courant.
Oui, un entraînement harmonique sur les axes du coude et du poignet est couramment utilisé dans cette classe de charge utile. Le faible jeu de 0,1 arcmin ou moins permet des opérations de sélection et de placement de haute précision, et la petite masse maintient la dynamique du bras gérable. L'axe d'épaule, s'il est également entraîné par une unité harmonique, doit rester en dessous de la limite de couple nominal en cas de collision.
Uniquement si le couple de l'articulation est inférieur à la capacité nominale du variateur harmonique et que le robot permet un écart de trajectoire inférieur à 0,3 arcmin. Au-dessus d'une charge utile de 10 kg, la tolérance aux chocs plus élevée du planétaire est le facteur décisif. Une mise à niveau nécessitera également un réajustement du gain du servo car la rigidité en torsion et l'inertie réfléchie changent.
Il utilise un réducteur planétaire sur l'axe d'épaule lourd et des entraînements harmoniques sur le poignet, offrant une rigidité et une tolérance aux chocs élevées à l'avant sans sacrifier la précision à faible jeu au point de travail. De nombreuses machines d'assemblage automatisées adoptent cette répartition lorsque la charge utile est comprise entre 3 et 10 kg.

Les réducteurs planétaires ont été largement utilisés dans de nombreuses industries pour leurs pe...
Voir les détails
Les réducteurs planétaires occupent une place importante dans le domaine de l’automatisation indu...
Voir les détails
Caractéristiques du réducteur planétaire 1. Silencieux : utilisez des engrenages hélicoïd...
Voir les détails
Nos réducteurs intègrent le concept de conception de pointe des engrenages hélicoïdaux. Par rappo...
Voir les détails
1. Le réducteur planétaire de la série NBR adopte une conception d'engrenage conique en spir...
Voir les détails
1. Conception d'engrenage hélicoïdal Le mécanisme de réduction de vitesse adopte une conc...
Voir les détails
Le réducteur planétaire de la série NSR adopte une conception à engrenage conique en spirale. Cet...
Voir les détails
Le réducteur de la série TD-CR est centré sur la conception de la sortie à arbre creux, qui non s...
Voir les détails
Le réducteur flexible de la série BCSF recherche la légèreté et la simplicité ultimes dans la con...
Voir les détails
Le réducteur à engrenages flexible de la série BSHF adopte une conception à arbre creux de grand ...
Voir les détails

